Wyślij do nas e-mail
Produkty

Wysokowydajne platformy mobilne spełniające Twoje potrzeby przemysłowe

View as  
 
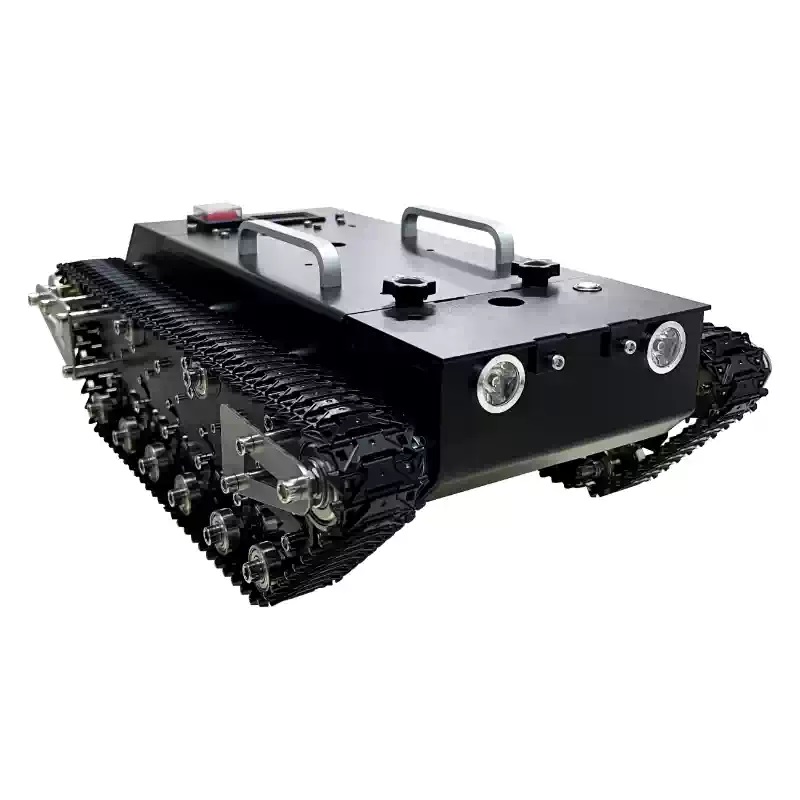
Robot open source ROS z podwoziem gąsienicowym o dużym obciążeniu

Robot open source ROS z podwoziem gąsienicowym o dużym obciążeniu

Wytrzymałe podwozie robota gąsienicowego WD-T800SPro ma konstrukcję z piaskowanego, utlenionego stopu aluminium. Dostępne są opcjonalne gąsienice z tworzywa sztucznego/metalu, rama jednowarstwowa i dwuwarstwowa. Wbudowany kontroler STM32, kompatybilny z systemem ROS, dostarczane kompletne dane typu open source. Maksymalne obciążenie 20 kg, idealne do badań edukacyjnych, autonomicznej nawigacji i projektów rozwoju wtórnego.
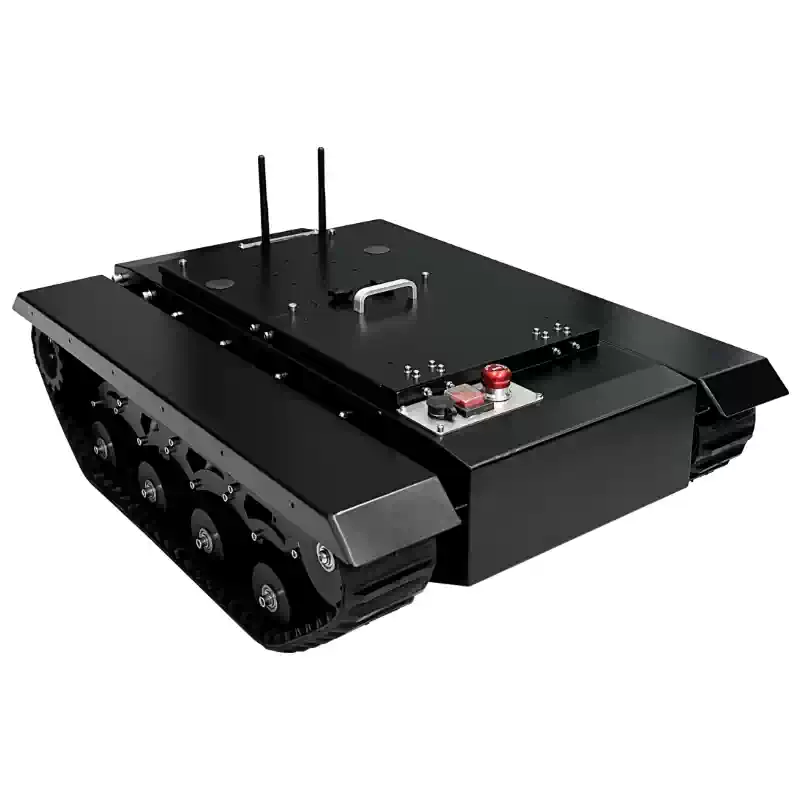
Przemysłowe gumowe podwozie robota gąsienicowego, terenowe

Przemysłowe gumowe podwozie robota gąsienicowego, terenowe

Przemysłowe, terenowe podwozie gąsienicowe WD-TR500S ma konstrukcję ze stali wysokowęglowej z niezależnym układem zawieszenia, wyposażoną w bezszczotkowy silnik prądu stałego i enkoder inkrementalny. Wsparcie rozwoju ROS, komunikacja CAN/szeregowa, maksymalne obciążenie 50 kg. Nadaje się do inspekcji na zewnątrz, rozpoznania, robota czyszczącego i opracowywania niestandardowych przemysłowych platform mobilnych.
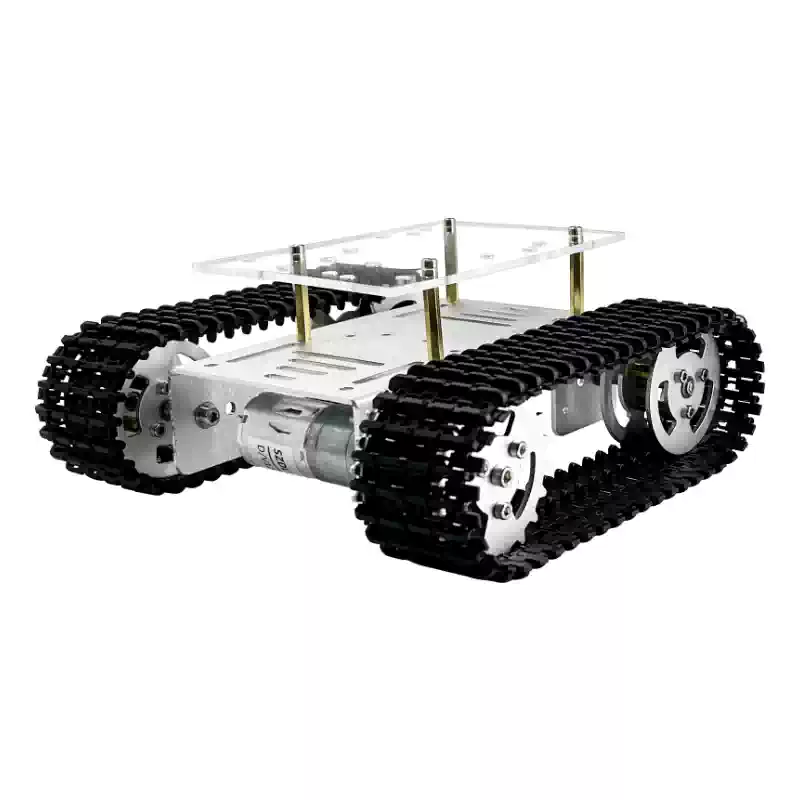
Podwozie robota gąsienicowego typu open source, platforma do samodzielnego montażu

Podwozie robota gąsienicowego typu open source, platforma do samodzielnego montażu

Podwozie robota czołgowego serii WD-T10/T200/TS100 wykorzystuje ramę ze stopu aluminium, wyposażoną w płytkę rozwojową UNO R3. Obsługuje aplikację Bluetooth i sterowanie uchwytem PS2, w pełni otwarte źródło do wtórnego rozwoju. Opcjonalne trzy specyfikacje, TS100 wyposażony w niezależną amortyzację zawieszenia, odpowiedni do badań dydaktycznych, majsterkowania i opracowywania prototypów robotów.
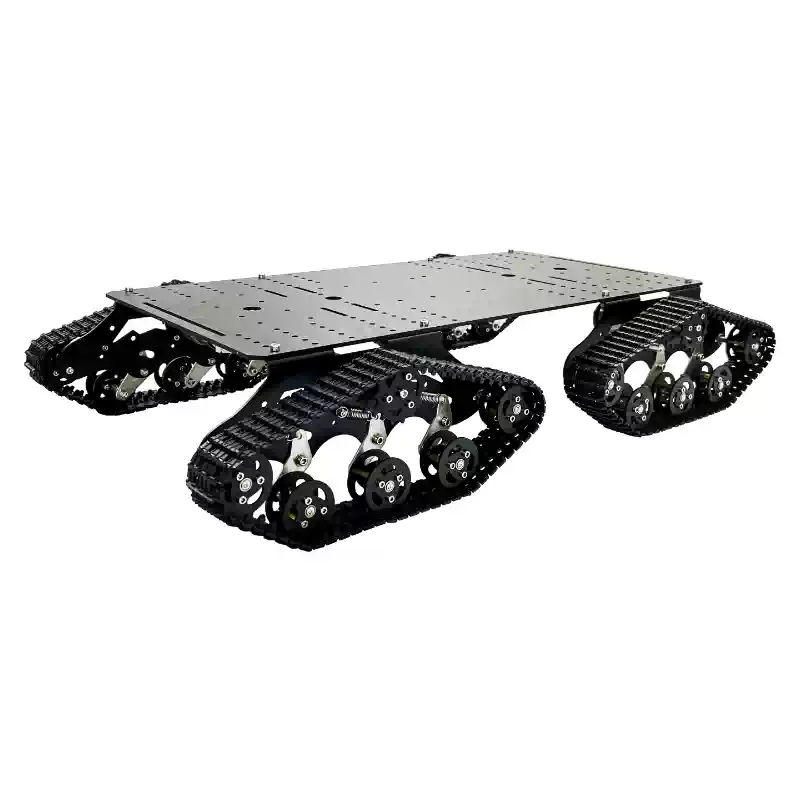
Niezależne podwozie robota gąsienicowego z zawieszeniem

Niezależne podwozie robota gąsienicowego z zawieszeniem

Podwozie gąsienicowe WD-TS900 z napędem na cztery koła wykorzystuje konstrukcję ze stopu aluminium z niezależną amortyzacją zawieszenia. Obsługuje aplikację Bluetooth i pilot PS2, kod open source, wyposażony w opcjonalny silnik enkodera. Nadaje się do opracowywania robotów ratowniczych, eksperymentów terenowych na świeżym powietrzu, badań uniwersyteckich i wtórnych projektów rozwojowych.
Całkowicie metalowe podwozie terenowe z gąsienicami

Całkowicie metalowe podwozie terenowe z gąsienicami

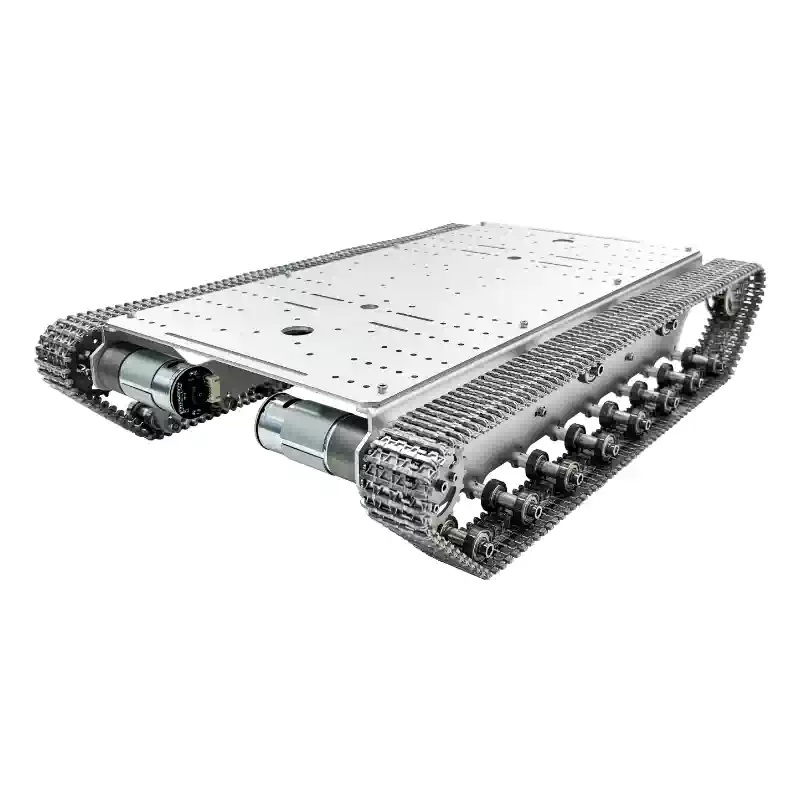
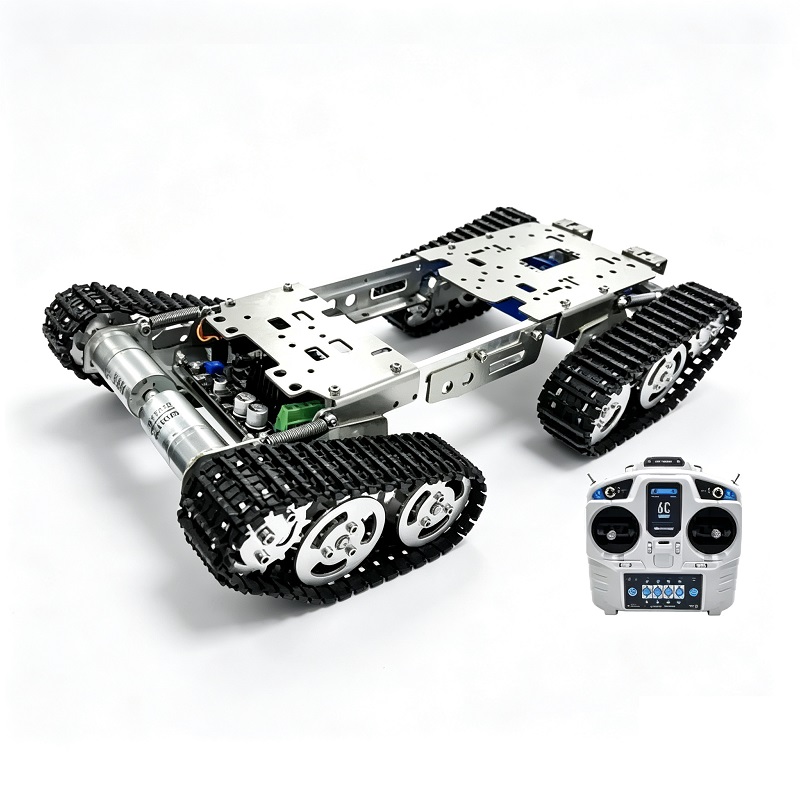
WD-WT200S Całkowicie metalowe gąsienicowe podwozie robota terenowego z dwustronną, niezależną amortyzacją zawieszenia i wymiennymi gąsienicami ze stopu cynku. Ma maksymalne obciążenie 20 kg i wysokość pokonywania przeszkód 70 mm. Wyposażony w motoreduktory o dużej mocy 12 V i 40 W, obsługuje opcjonalne karty sterujące STM32 typu open source do wtórnego rozwoju. Nadaje się do patroli na świeżym powietrzu, eksperymentów algorytmicznych i opracowywania bezzałogowych pojazdów gąsienicowych.
Platforma gąsienicowa z podwoziem robota gąsienicowego

Platforma gąsienicowa z podwoziem robota gąsienicowego

Podwozie robota gąsienicowego WD-TS800S z napędem na 4 koła ma ramę ze stali nierdzewnej i jest wyposażone w cztery motoreduktory 12 V DC. Plastikowe gąsienice umożliwiają pokonywanie przeszkód. Jest standardowo wyposażony w pilota 2,4G, wytrzymuje maksymalne obciążenie 12 kg i ma zarezerwowane otwory montażowe. Jest idealny do prac rozwojowych typu „zrób to sam”, badań naukowych i nauczania, a także małych robotów inspekcyjnych.
Jako niezawodny producent i dostawca Platformy Mobilności w Chinach oferujemy niestandardowe opcje i rabaty ilościowe. Po prostu prześlij nam ofertę!
E-mail
info@tjwdhk.cn
Adres
Pokój 3025, budynek 1, strefa F, Guangxuan Road, baza międzynarodowej siedziby lotniska, dystrykt Dongli, miasto Tianjin, Chiny
X
Używamy plików cookie, aby zapewnić lepszą jakość przeglądania, analizować ruch w witrynie i personalizować zawartość. Korzystając z tej witryny, wyrażasz zgodę na używanie przez nas plików cookie. Polityka prywatności
OdrzucićPrzyjąć